把一台机械臂,
从认识讲到训练。
10 章现场实测文档,重排成一条可以顺着读、也可以随手查的路线。每个关键概念旁边都有一个可以动手的互动实验。
还没有开始
从第 1 章开始,大约 25 分钟能把它连上。
从 50 条示教,到一次抓取
一次真实的抓取训练记录:采集、质检、构建数据集、训练 ACT,再到 30k checkpoint 的实机推理。完整的 24 秒推理过程就在视频里。
训练记录 →四段路,十章
按顺序读最顺;已经会用可以直接跳到关心的那一章。
十章,一条完整链路
认识与连接机械臂
从一张控制链路图开始,装对依赖、找到串口,把仿真和真机都连上,并读懂三维姿态视图。
机械臂关节
6 个舵机、5 个自由度;每个关节到底管什么,限位为什么留了余量,以及最常见的几个误区。
末端位姿
位置 + 姿态、五个分量、基座系与 TCP;以及同一条路为什么会有 joint 和 line 两种走法。
FK 与 IK
FK 一定有解且唯一,IK 靠迭代逼近、可能失败。看懂残差、求解器、种子和失败诊断。
到位判断
固定时间、关节到位、末端位姿三种判据;同一段记录六种配置的用时、偏差与路径长对比。
主从遥操
30 Hz 的读—加偏置—过安全层—写从臂链路;推荐绝对映射、双目标定、主从对照对齐和现场排错。
相机标定
内参和外参、单应矩阵、九点标定、ArUco 标定板,以及误差从哪来、怎么验证。
数据采集
采什么、双相机怎么取舍、30 fps 怎么保证、每帧三个时间戳怎么对齐,以及 LeRobot v3 的文件结构;录制前先在主从遥操页连好两臂。
数据质检
RGB 视频帧 / 关节角数据列 / 时间戳各查什么,error / warn / info 怎么判,以及一次完整的质检流程。
模型训练与推理
构建数据集、训练 ACT、按 chunk 节奏做离线数据集推理、用留出测试集检查过拟合,用 loss / l1 曲线判断训练效果,以及实机推理的推理间隔、关节速度和第一次跑要盯的安全参数。
十个可以动手的实验
不是示意图:关节实验台用的是 URDF 的真实关节变换。
读完就上手
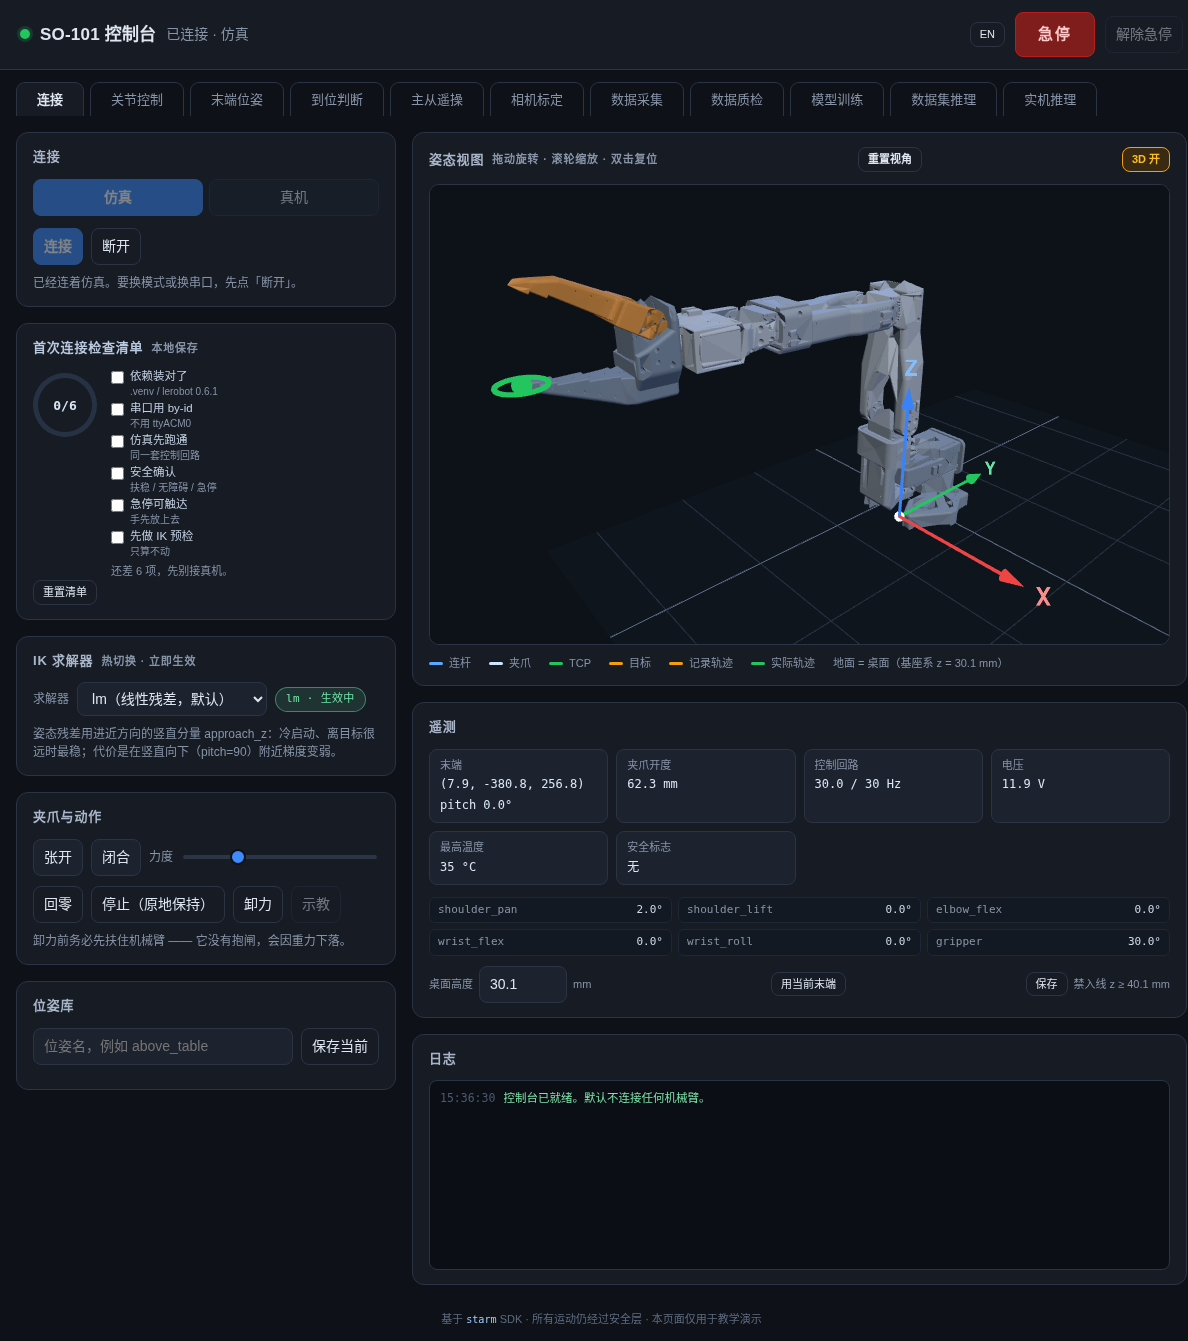
文档里的每个界面截图都来自这套控制台;实验台里的骨架也同样来自 URDF。